
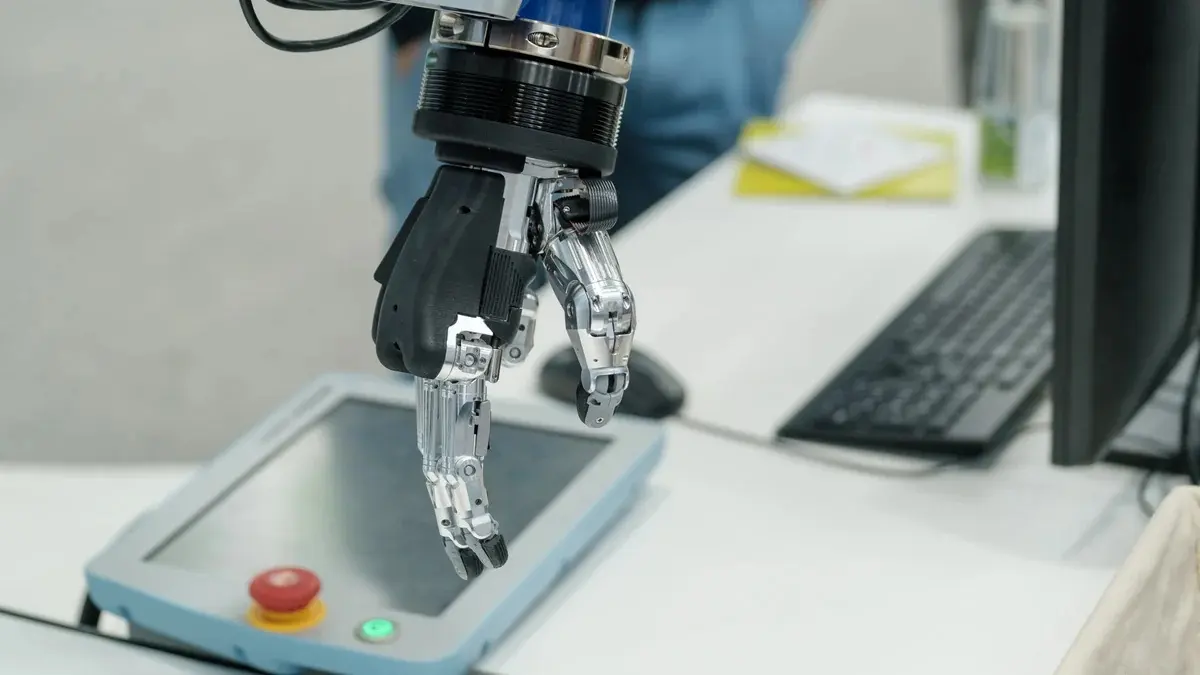
Prendere un bicchiere sembra un gesto semplice perché riceviamo continuamente informazioni dalle mani. Percepiamo il contatto, adattiamo la presa e ci accorgiamo se l’oggetto comincia a muoversi. Una macchina deve ottenere e interpretare questi segnali attraverso componenti progettati appositamente. La capacità di vedere un bicchiere non le dice necessariamente come il contatto stia cambiando mentre lo solleva.
La ricerca sulla pelle elettronica e sui sensori tattili affronta una parte di questa distanza. Studia superfici che possono rilevare pressioni, deformazioni o altre condizioni e trasformarle in informazioni utilizzabili. Il risultato potrebbe essere importante per la manipolazione degli oggetti e per nuove interfacce.
La parola “tatto” va però letta con precisione. Un sensore può misurare una variazione senza avere un’esperienza soggettiva. E un segnale preciso non basta, da solo, a decidere quale azione compiere. Il lavoro collega materiali, elettronica e controllo del movimento.
La superficie di contatto contiene informazioni che una camera può perdere
Una camera osserva ciò che rimane visibile dalla propria posizione. Durante una presa, alcuni punti possono essere coperti dalle dita o dall’oggetto stesso. Un sensore sul contatto può registrare informazioni locali che arrivano da un percorso diverso. Le due modalità possono quindi essere complementari.
Questo non significa che ogni macchina debba essere ricoperta di sensori. Il progetto dipende dal compito. Una procedura ripetitiva con oggetti molto regolari può avere esigenze differenti da una che deve gestire forme e materiali variabili. La quantità di informazioni necessaria va collegata alle decisioni che il sistema deve prendere.
Anche il punto nel quale misurare cambia il risultato. Un segnale sulla punta di un dito descrive una zona limitata; una superficie più ampia può osservare contatti distribuiti. La scelta influenza ciò che la macchina saprà riconoscere e ciò che dovrà stimare attraverso altri dati.
I materiali morbidi possono integrare più funzioni
Nel 2023 Stanford ha presentato una pelle elettronica morbida ed estensibile capace di rilevare diversi stimoli e generare impulsi simili a quelli nervosi attraverso elettronica integrata. Il lavoro affrontava la combinazione di sensibilità e circuiti in materiali simili alla pelle. Si trattava di un prototipo di ricerca, non di una soluzione clinica pronta per l’uso generale. [1]
Il punto interessante è l’integrazione. Un materiale destinato a seguire movimenti e deformazioni pone richieste diverse da una scheda rigida appoggiata su un tavolo. Sensore, collegamenti e circuiti devono continuare a funzionare mentre la superficie cambia forma. La proprietà del singolo elemento non descrive automaticamente quella dell’insieme.
Il richiamo alla pelle umana è utile come ispirazione, ma può diventare fuorviante se viene interpretato come equivalenza completa. Una superficie artificiale può imitare alcune funzioni e rimanere lontana da molte altre. Occorre specificare quali segnali rilevi e in quali condizioni.
Si può leggere un contatto anche attraverso la luce
La ricerca non segue un solo metodo. Nel 2024 il MIT ha descritto un palmo robotico con una superficie di gel, illuminazione e camere utilizzate per ricostruire caratteristiche tridimensionali del contatto. La deformazione della superficie viene trasformata in un’informazione visiva che il sistema può analizzare. Il progetto mostra una via diversa dai sensori elettrici distribuiti in un materiale. [2]
Questo esempio chiarisce perché parlare genericamente di pelle elettronica possa riunire soluzioni molto differenti. Il risultato cercato è ottenere dati sul contatto, mentre il percorso fisico attraverso cui vengono raccolti può cambiare. Ogni metodo introduce vantaggi, limiti e requisiti di integrazione propri.
Per l’utilizzatore finale, la domanda resta quale comportamento migliori. Un sensore più ricco è interessante se permette di afferrare, orientare o controllare un oggetto in modo adeguato. La ricchezza del dato non è una prestazione operativa finché il sistema non sa utilizzarla.
Rilevare un segnale e comprenderne la causa sono attività diverse
Una variazione di pressione può dipendere da eventi differenti. L’oggetto potrebbe spostarsi, la presa potrebbe irrigidirsi oppure la superficie potrebbe deformarsi. Il sistema deve distinguere le possibilità rilevanti per il compito. Un dato locale diventa utile quando entra in un modello del rapporto fra mano, oggetto e movimento.
Immaginiamo una presa su un contenitore leggero. Aumentare la forza potrebbe impedirgli di scivolare, ma potrebbe anche deformarlo. Il controllo richiede quindi un equilibrio fra segnali e azioni, aggiornato durante il gesto. Non basta decidere una forza iniziale e presumere che tutto rimanga identico.
La difficoltà cresce quando cambiano gli oggetti. Una superficie lucida, una morbida e una ruvida possono produrre contatti differenti. Un sistema provato su pochi campioni deve essere valutato su variazioni pertinenti prima di attribuirgli una capacità generale. La dimostrazione riuscita è un punto di partenza per capire che cosa sa gestire.
Il tempo della risposta fa parte del tatto artificiale
Per alcune attività è importante ricevere un dato preciso; per altre è importante anche riceverlo abbastanza presto da modificare il movimento. Un’informazione arrivata quando l’oggetto è già caduto può descrivere bene l’errore senza evitarlo. Sensore e controllo devono essere valutati insieme al compito.
Il percorso comprende acquisizione, trasmissione, interpretazione e azione. Ogni fase può introdurre tempi e incertezze. Un componente molto rapido non garantisce che l’intero sistema risponda allo stesso modo. Per questo una misura di prestazione dovrebbe chiarire quale parte del percorso abbia osservato.
Anche la stabilità della risposta è importante. Un sistema che funziona bene una volta e in modo imprevedibile la successiva può essere difficile da utilizzare. La ricerca deve quindi collegare velocità, precisione e ripetibilità, anziché presentarli come qualità indipendenti.
Una superficie utile deve resistere all’uso
Le mani toccano materiali, si sporcano e subiscono sollecitazioni. Una superficie artificiale destinata a lavorare deve mantenere caratteristiche sufficientemente prevedibili durante queste condizioni. Una sensibilità elevata in laboratorio è preziosa, ma non esaurisce la valutazione della durata.
Occorre capire come il materiale cambi dopo contatti ripetuti, pulizia o variazioni ambientali previste. Se il segnale si modifica nel tempo, il sistema deve poterlo riconoscere e gestire. Una misura che sembra indicare un oggetto diverso potrebbe riflettere invece il cambiamento del sensore.
La possibilità di sostituire o controllare la superficie entra quindi nel progetto. Un componente molto delicato potrebbe essere adatto a un laboratorio e meno a un uso continuo. Il confronto va fatto sul lavoro richiesto, mantenendo visibili manutenzione e condizioni di prova.
La mano è anche un sistema meccanico
Un rivestimento sensibile non risolve automaticamente la capacità di muovere le dita o distribuire le forze. La forma della mano, gli attuatori e i collegamenti determinano quali azioni siano possibili. Il tatto fornisce informazioni che devono incontrare una struttura capace di reagire.
Questa relazione può orientare progetti meno simili all’anatomia umana ma adatti a un compito. Non ogni applicazione richiede cinque dita o una superficie identica alla pelle. Una pinza specializzata può ottenere un risultato utile con una geometria diversa, se dispone dei segnali e dei movimenti necessari.
Il progresso non va quindi giudicato soltanto attraverso la somiglianza visiva. Una mano molto realistica può avere capacità limitate; un dispositivo dall’aspetto semplice può svolgere bene una manipolazione specifica. La funzione deve rimanere riconoscibile dietro l’immagine che rende la tecnologia più familiare.
Restituire una sensazione è un problema ulteriore
Raccogliere dati sul contatto e trasmettere un riscontro a una persona sono due progetti collegati ma distinti. Un’interfaccia potrebbe usare vibrazioni o altri segnali per comunicare una condizione rilevata a distanza. Occorre poi capire se la persona riesca a interpretare quel riscontro in modo utile.
Nelle applicazioni rivolte al corpo umano, il passaggio richiede valutazioni specifiche e non può essere dedotto da una dimostrazione su un materiale. Una capacità sperimentale non certifica automaticamente sicurezza, efficacia o disponibilità di un dispositivo. Il racconto del futuro deve mantenere questa distanza.
Anche senza arrivare a tali applicazioni, una superficie sensibile può essere importante nella collaborazione con macchine e strumenti. Il valore dipenderà dal compito reso più comprensibile o controllabile. La misura interessante è ciò che l’informazione permette di fare, non soltanto quanto il suo nome richiami un senso umano.
Una prova utile comprende gli errori della presa
Un video riuscito mostra che una manipolazione è possibile. Per capire quanto sia affidabile occorre osservare anche i tentativi nei quali il contatto non ha prodotto l’esito previsto. Il sistema ha riconosciuto lo scivolamento? Ha adattato il movimento? Ha fermato l’azione oppure continuato a stringere?
Le risposte descrivono capacità differenti. Un sensore potrebbe misurare correttamente una variazione e il controllo potrebbe interpretarla male. Oppure la decisione potrebbe essere adeguata ma arrivare troppo tardi per la meccanica disponibile. Separare questi casi permette di capire dove sia necessario intervenire, evitando di attribuire ogni errore alla sola superficie sensibile.
Una valutazione dovrebbe quindi conservare le condizioni del tentativo: forma e materiale dell’oggetto, posizione iniziale, velocità del gesto e criterio con cui viene considerato riuscito. Il numero di oggetti afferrati dice poco se cambia il significato di successo. Anche un compito limitato può offrire un progresso rilevante quando le condizioni sono dichiarate e i risultati possono essere confrontati.
Per chi legge, chiedere questi elementi significa passare dall’impressione di una mano sorprendente alla comprensione di una capacità tecnica. La somiglianza con un gesto umano attira l’attenzione; la descrizione delle prove permette di giudicare ciò che è stato ottenuto e che cosa rimane da sviluppare.
Il futuro del contatto sarà fatto di prove concrete
I sensori tattili possono ampliare le informazioni disponibili alle macchine durante il rapporto con gli oggetti. La sfida comprende materiali e segnali, ma anche il modo in cui vengono interpretati e trasformati in movimento. Un risultato utile deve attraversare tutte queste fasi.
Per leggere il prossimo annuncio possiamo chiedere quali contatti il sistema riconosca, su quali oggetti sia stato provato e come reagisca alle variazioni. Le risposte renderanno visibili i progressi anche quando rimangono circoscritti. Una macchina non ha bisogno di sentire come una persona per utilizzare meglio il contatto; ha bisogno di informazioni affidabili e di azioni adatte a ciò che quelle informazioni descrivono.
Fonti
[1] Stanford Report, Soft e-skin generates nerve-like impulses that talk to the brain, 18 maggio 2023. https://news.stanford.edu/stories/2023/05/soft-e-skin-talks-brain
[2] MIT News, Robotic palm mimics human touch, 20 maggio 2024. https://news.mit.edu/2024/robotic-palm-mimics-human-touch-0520